Humanoidalne roboty w narzędziowniach. Od obsługi CNC po produkcję seryjną komponentów
Roboty o budowie zbliżonej do człowieka zaczynają trafiać do rzeczywistych środowisk przemysłowych. Ich potencjał wykracza jednak poza zastępowanie operatorów przy stanowiskach roboczych. Rozwój humanoidów może wpłynąć również na technologie wytwarzania, konstrukcję form i oprzyrządowania oraz sposób organizacji produkcji.
Elastyczność zamiast automatyzacji jednej operacji
Automatyzacja procesów obróbkowych od lat opiera się na robotach przemysłowych, manipulatorach, systemach paletyzacji i zintegrowanych liniach produkcyjnych. W rozwiązaniach tych kluczowe znaczenie mają powtarzalność ruchu, precyzja pozycjonowania i możliwość wykonywania zaprogramowanych operacji z dużą wydajnością. Humanoidy wprowadzają do tego obszaru inną koncepcję: zamiast projektować automatykę wyłącznie pod konkretną operację, można próbować wykorzystać robota zdolnego do wykonywania różnych czynności w przestrzeni przygotowanej dla człowieka.
W przypadku narzędziowni i zakładów produkujących oprzyrządowanie problemem nie zawsze jest sama obróbka. Nowoczesne centrum CNC może pracować z wysoką dokładnością, ale jego wykorzystanie zależy również od sprawnej organizacji czynności pomocniczych. Pobranie półfabrykatu, przygotowanie detalu, jego zamocowanie, uruchomienie cyklu, rozładunek, kontrola wymiarowa i przekazanie elementu do kolejnej operacji wymagają czasu oraz zaangażowania pracowników.
W produkcji jednostkowej i małoseryjnej dodatkowym utrudnieniem jest duża zmienność zadań. W ciągu jednej zmiany operator może obsługiwać różne detale, zmieniać oprzyrządowanie i reagować na nieprzewidziane sytuacje. Automatyzacja każdej takiej czynności za pomocą dedykowanego urządzenia może być kosztowna, szczególnie gdy serie są krótkie, a konfiguracja stanowiska często się zmienia.
Właśnie w takim środowisku humanoid może znaleźć zastosowanie. Jego potencjalną przewagą jest możliwość korzystania z istniejących przejść, stołów, regałów, pojemników i stanowisk operatorskich. Nie oznacza to, że każda narzędziownia będzie potrzebowała robota o dwóch nogach i dwóch rękach. Chodzi raczej o próbę połączenia mobilności, manipulacji przedmiotami i adaptacji do różnych zadań w jednym systemie.
Obsługa obrabiarek CNC – między demonstracją a produkcyjną niezawodnością
Jednym z najbardziej naturalnych obszarów zastosowania humanoidów jest obsługa maszyn. Zadanie może obejmować pobranie detalu z pojemnika, jego orientację, umieszczenie w uchwycie, zamknięcie osłony, uruchomienie cyklu i odbiór gotowego elementu. Następnie robot może przekazać detal do kontroli lub odłożyć go w odpowiednie miejsce.
W praktyce realizacja takiego procesu wymaga znacznie więcej niż sprawnego ramienia. Robot musi rozpoznać położenie przedmiotu, ocenić możliwość jego uchwycenia, dobrać trajektorię ruchu, wykryć przeszkody i prawidłowo współpracować z maszyną. Istotne są również komunikacja ze sterowaniem obrabiarki, kontrola stanu drzwi i uchwytu oraz potwierdzenie, że detal został prawidłowo zamocowany.
W narzędziowni szczególnie wymagające mogą być elementy o nieregularnej geometrii, dużej masie lub powierzchniach podatnych na uszkodzenia. W przypadku detali precyzyjnych znaczenie ma również czystość powierzchni bazowych i sposób przekazywania przedmiotu. Błąd podczas odkładania może doprowadzić do uszkodzenia gotowego elementu, narzędzia albo oprzyrządowania.
Przykładem europejskiego projektu ukierunkowanego na tego rodzaju zastosowania jest czeski robot GEORGE, rozwijany przez firmę Robot GEORGE. Producent wskazuje obsługę maszyn, pobieranie elementów z pojemników, transport materiałów, kontrolę i sortowanie jako obszary zastosowań systemu. Robot ma uczyć się zadań na podstawie demonstracji człowieka, korzystać z symulacji i wykonywać operacje autonomicznie lub pod nadzorem operatora. Są to deklarowane możliwości i kierunki rozwoju rozwiązania, a nie dowód na to, że humanoid może już bez ograniczeń zastąpić klasyczną automatykę w każdej narzędziowni.
Z punktu widzenia użytkownika najważniejszym kryterium pozostaje nie efektowność demonstracji, lecz niezawodność całego procesu. Robot musi realizować zadanie w wymaganym czasie, zachowywać powtarzalność, prawidłowo reagować na błędy i zapewniać odpowiednią dostępność stanowiska.
AEON w zakładach Schaefflera – obsługa wielu maszyn
Ważnym przykładem przechodzenia od koncepcji do zastosowań przemysłowych jest współpraca szwajcarskiej firmy Hexagon Robotics z niemieckim producentem komponentów przemysłowych Schaeffler. Rozwijany przez Hexagon robot AEON jest przeznaczony do zadań przemysłowych, w których istotne są percepcja otoczenia, mobilność i manipulowanie przedmiotami.
Podczas wspólnego pilotażu w 2025 r. AEON demonstrował obsługę wielomaszynowego stanowiska produkcyjnego, obejmującą załadunek, rozładunek i kontrolę elementów. W kwietniu 2026 r. firmy ogłosiły rozszerzenie współpracy. Schaeffler planuje wdrożenie co najmniej 1000 humanoidów AEON w swojej globalnej sieci produkcyjnej do 2032 r. Plan obejmuje stopniowe rozszerzanie zastosowań, a nie jednorazowe wprowadzenie całej floty.
Istotny jest także aspekt konstrukcyjny. Schaeffler ma dostarczać wysokoprecyzyjne aktuatory, w tym rozwiązania wykorzystujące przekładnie falowe i planetarne. Aktuator łączy napęd z elementami przeniesienia ruchu i stanowi jeden z kluczowych podzespołów decydujących o możliwościach manipulatora.
W sierpniu 2026 r. AEON trafił do tzw. Humanoid Gym w Niemczech, gdzie roboty są trenowane, testowane i walidowane przed wdrożeniem produkcyjnym. Przyjęty model Train–Validate–Deploy zakłada przygotowanie robota do zadania, sprawdzenie jego działania, a następnie przeniesienie zweryfikowanych umiejętności do fabryki.
Dla narzędziowni interesujący jest przede wszystkim scenariusz obsługi kilku stanowisk. Robot mógłby przemieszczać się pomiędzy obrabiarkami, wykonywać czynności pomocnicze i reagować na aktualne potrzeby produkcji. Opłacalność takiego rozwiązania zależy jednak od odległości między stanowiskami, czasu cykli, liczby przezbrojeń, czasu potrzebnego na manipulowanie detalami oraz niezawodności całego systemu.
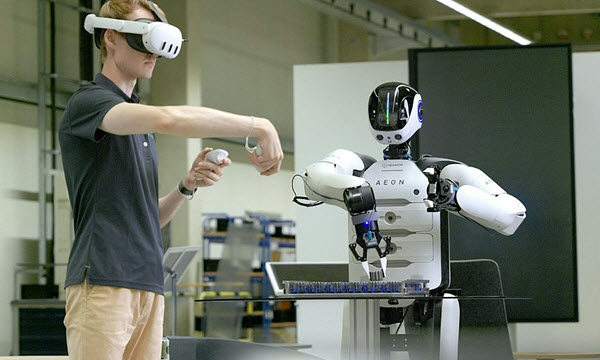
Fot. Schaeffler
BMW w Lipsku – humanoid na hali produkcyjnej
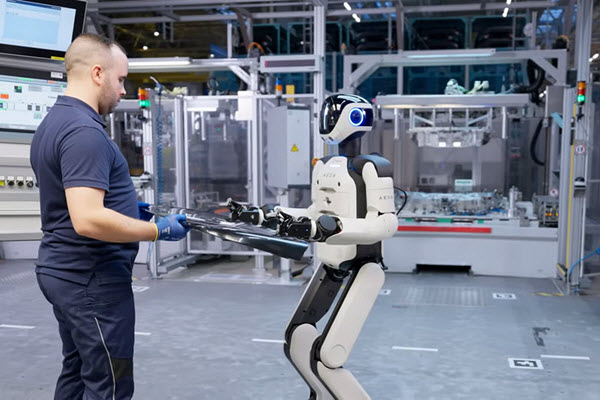
Kolejnym przykładem jest współpraca BMW Group z Hexagon Robotics. Po wcześniejszych testach w zakładzie w Lipsku robot AEON rozpoczął wykonywanie zadań produkcyjnych w czerwcu 2026 r., jednocześnie ucząc się kolejnych zastosowań. Firmy rozwijają projekt w ramach koncepcji Physical AI, łączącej sztuczną inteligencję z rzeczywistymi urządzeniami i robotami.
Celem jest sprawdzenie, w jaki sposób humanoid może funkcjonować w istniejącym środowisku produkcji seryjnej, a także rozszerzanie zakresu zadań związanych m.in. z montażem akumulatorów i wytwarzaniem komponentów. Projekt pozostaje etapem stopniowego rozwoju i walidacji zastosowań, a nie potwierdzeniem powszechnego zastąpienia operatorów.
Przypadek BMW pokazuje, że wprowadzenie humanoida do fabryki wymaga integracji z istniejącą organizacją produkcji. Robot musi współpracować z systemami zarządzania przepływem materiałów, respektować strefy bezpieczeństwa, poruszać się w otoczeniu innych urządzeń i pracowników oraz zapewniać przewidywalne wykonanie zadań.
W narzędziowni oznaczałoby to konieczność uwzględnienia nie tylko parametrów robota, ale również organizacji transportu międzyoperacyjnego, rozmieszczenia maszyn, dostępności detali i sposobu komunikacji ze sterownikami urządzeń.
Fot. Hexagon Robotics
Precyzja chwytania, czujniki i układy wykonawcze
W odróżnieniu od tradycyjnego robota przemysłowego, którego stanowisko można zaprojektować pod określony detal, humanoid musi radzić sobie z większą zmiennością otoczenia. Z tego powodu istotną rolę odgrywają systemy wizyjne, czujniki głębi, sensory siły i momentu oraz algorytmy planowania uchu.
System wizyjny może określać położenie detalu i jego orientację, natomiast czujniki siły pomagają wykrywać kontakt z przedmiotem lub przeszkodą. Informacje te pozwalają korygować ruch manipulatora i ograniczać ryzyko uszkodzenia części. Nie eliminują jednak potrzeby odpowiedniego zaprojektowania procesu, oprzyrządowania i warunków pracy.
W przypadku obróbki skrawaniem szczególnie ważny jest dobór chwytaka. Detal o regularnym kształcie można często stabilnie uchwycić szczękami mechanicznymi. Element o złożonej geometrii może wymagać chwytaka wielopunktowego, palców dopasowanych do powierzchni albo wymiennych końcówek. W przypadku elementów delikatnych istotne jest rozłożenie nacisku, natomiast przy ciężkich komponentach – nośność, sztywność i bezpieczeństwo utrzymania przedmiotu.
Nie należy przy tym utożsamiać zręczności dłoni humanoida z dokładnością wymaganą w procesie technologicznym. Umiejętność podniesienia przedmiotu nie oznacza automatycznie zdolności do jego bazowania z dokładnością wymaganą przy precyzyjnej obróbce. Ostateczną dokładność pozycjonowania wyznacza cały łańcuch: percepcja, kalibracja, kinematyka, podatność mechaniczna, chwytak i sposób ustalenia detalu.
Dlatego w wielu zastosowaniach rozsądniejszym rozwiązaniem będzie przekazanie elementu do dedykowanego gniazda bazującego, uchwytu lub palety. Humanoid może odpowiadać za transport i załadunek, natomiast precyzyjne ustalenie przedmiotu zapewni oprzyrządowanie zaprojektowane do konkretnego procesu.
Oprzyrządowanie pozostanie kluczowe
Rozwój humanoidów nie zmniejsza znaczenia narzędziowni. Może natomiast zwiększyć zapotrzebowanie na rozwiązania umożliwiające elastyczną obsługę różnych detali.
Przy projektowaniu stanowisk trzeba będzie uwzględnić dostęp do powierzchni chwytowych, przestrzeń potrzebną do wykonania trajektorii ruchu, możliwość wykrycia prawidłowego zamocowania oraz sposób potwierdzania zakończenia operacji. Przydatne mogą być wymienne palety, elementy bazujące o ujednoliconych interfejsach, jednoznaczne punkty chwytania i rozwiązania ułatwiające automatyczną kontrolę obecności detalu.
Nie oznacza to konieczności rezygnacji z indywidualnie projektowanego oprzyrządowania. W produkcji jednostkowej i małoseryjnej będzie ono nadal niezbędne. Można jednak oczekiwać większego zainteresowania konstrukcjami, które umożliwią automatyzację kilku wariantów procesu bez gruntownej przebudowy stanowiska.
Warto również rozróżnić elastyczność wynikającą z budowy robota od elastyczności całego systemu produkcyjnego. Nawet najbardziej zaawansowany humanoid nie rozwiąże problemu, jeżeli detal nie ma określonego miejsca odkładania, mocowanie jest niejednoznaczne, a kolejność operacji nie została odpowiednio przygotowana.
ENGEL – humanoidy tworzą nowy rynek dla producentów form
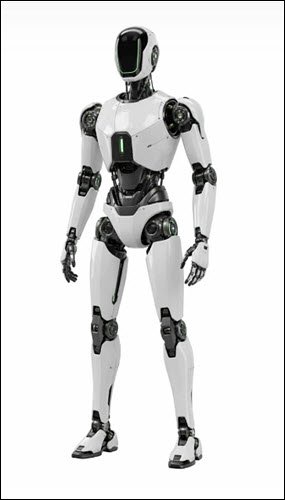
Humanoidy nie są wyłącznie potencjalnymi użytkownikami automatyki. Ich rozwój stwarza również zapotrzebowanie na części, które trzeba produkować w coraz większych seriach. To bezpośrednio interesuje producentów form wtryskowych, tłoczników, oprzyrządowania i wyposażenia montażowego.
Austriacka firma ENGEL zwraca uwagę na problemy związane z przejściem od prototypowania do produkcji seryjnej. Elementy wykonywane początkowo metodą obróbki CNC lub druku 3D mogą okazać się zbyt kosztowne, gdy zapotrzebowanie wzrośnie do dziesiątek lub setek tysięcy sztuk.
Przykładem są obudowy czujników, osłony optyczne, elementy dłoni, elastyczne powierzchnie chwytne i komponenty konstrukcyjne. Osłona sensorów musi jednocześnie chronić podzespoły i zapewniać odpowiednie właściwości optyczne. W takim zastosowaniu interesującym rozwiązaniem może być formowanie dwukomponentowe 2K, łączące np. konstrukcyjną część z poliwęglanu (PC) z przezroczystym PMMA.
Technologia 2K pozwala połączyć dwa materiały w jednym cyklu formowania, ograniczając potrzebę dodatkowego montażu lub klejenia. Podobne podejście może znaleźć zastosowanie przy wytwarzaniu elementów dłoni i palców robota, gdzie sztywne tworzywo konstrukcyjne współpracuje z miękkim TPU lub TPE. Z kolei formowanie ciekłego silikonu LSR może być przydatne przy produkcji elastycznych powierzchni kontaktowych.
Z punktu widzenia konstruktora form istotne będą nie tylko geometria i skurcz przetwórczy, ale również jakość powierzchni, powtarzalność wymiarowa, trwałość narzędzia, odprowadzanie ciepła i możliwość integracji procesu z kontrolą jakości.
ENGEL podkreśla także znaczenie automatyzacji gniazd wtryskowych, obejmującej odbiór detali, podawanie wkładek, inspekcję i montaż. Oznacza to, że rozwój rynku humanoidów może przynieść korzyści zarówno producentom komponentów, jak i firmom budującym kompletne systemy produkcyjne.
Fot. ENGEL
GROB – produkcja humanoidów jako nowe wyzwanie technologiczne
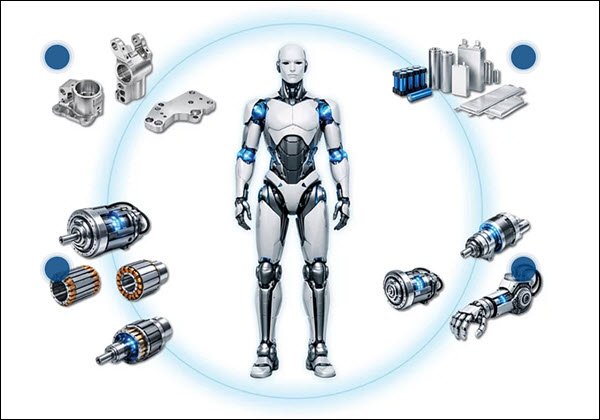
Niemiecka firma GROB-WERKE rozwija rozwiązania produkcyjne przeznaczone do wytwarzania humanoidów. Oferta obejmuje koncepcje procesowe, modułowe linie produkcyjne i systemy montażowe. W centrum zainteresowania znajdują się m.in. zespoły napędowe, aktuatory, układy czujnikowe i sterujące.
Jest to istotny kierunek dla przemysłu maszynowego. Produkcja humanoida wymaga bowiem połączenia wielu technologii: precyzyjnej obróbki metali, wytwarzania lekkich konstrukcji, produkcji elementów z tworzyw, montażu napędów oraz kontroli jakości podzespołów.
Szczególnie wymagające mogą być komponenty układów ruchu, w których trzeba pogodzić małe gabaryty, wysoką gęstość mocy, sztywność, trwałość zmęczeniową i dokładność pozycjonowania. Wytwarzanie takich części może wymagać precyzyjnej obróbki powierzchni współpracujących, kontroli luzów i odpowiedniego przygotowania baz montażowych.
Wraz ze wzrostem skali produkcji rośnie znaczenie powtarzalności i wydajności. Operacje wykonywane jednostkowo na obrabiarkach mogą zostać przeniesione do wyspecjalizowanych procesów, a montaż – do zintegrowanych linii. To klasyczne wyzwanie industrializacji, tyle że dotyczące nowej grupy wyrobów.
Fot. GROB-WERKE
Bezpieczeństwo i integracja z istniejącymi maszynami
Przed wdrożeniem humanoida trzeba ocenić ryzyko wynikające z jego ruchu, masy, prędkości, sposobu chwytania przedmiotów i współpracy z człowiekiem. Znaczenie mają również ostre krawędzie detali, gorące powierzchnie, wióry, chłodziwa, mgła olejowa i inne warunki charakterystyczne dla obrabiarek.
Szczególnie istotna jest integracja robota z maszyną CNC. Otwarcie drzwi, uruchomienie wrzeciona, stan uchwytu i obecność detalu powinny być kontrolowane w ramach odpowiednio zaprojektowanego układu sterowania. Nie można zakładać, że sama zdolność robota do rozpoznawania otoczenia zastępuje zabezpieczenia wymagane dla stanowiska przemysłowego.
Konieczna jest analiza ryzyka całego zintegrowanego stanowiska, z uwzględnieniem robota, chwytaka, obrabiarki, przedmiotu i sposobu współpracy z operatorem. Dopiero na tej podstawie można określić wymagane funkcje bezpieczeństwa, strefy pracy i procedury reagowania na sytuacje nieprawidłowe.
Istotne pozostają także dostępność serwisu, czas ładowania lub wymiany akumulatorów, odporność na warunki przemysłowe oraz możliwość diagnozowania usterek. W produkcji seryjnej przestój robota obsługującego kilka maszyn może oddziaływać na cały przepływ materiałów. Dlatego ocena ekonomiczna musi uwzględniać nie tylko koszt zakupu, ale również utrzymanie, czas pracy, integrację i skutki przestojów.
Jak ocenić opłacalność humanoida w narzędziowni?
W przypadku konkretnego zakładu decyzja o wdrożeniu powinna wynikać z analizy procesu, a nie z samej dostępności nowej technologii. Pierwszym krokiem jest wskazanie czynności, które zajmują operatorom najwięcej czasu, powtarzają się regularnie i nie wymagają ich specjalistycznej wiedzy technologicznej.
Następnie należy określić czas cyklu, liczbę obsługiwanych maszyn, czas przemieszczania się między nimi, częstotliwość przezbrojeń, masę detali, wymagania dotyczące chwytania oraz dopuszczalny poziom błędów. Dopiero na tej podstawie można porównać humanoida z robotem sześcioosiowym, cobotem, manipulatorem lub prostym systemem transportowym.
W wielu przypadkach dedykowany robot nadal okaże się rozwiązaniem bardziej ekonomicznym. Jeżeli zadanie jest niezmienne, a stanowisko można zoptymalizować pod jeden rodzaj detalu, humanoid nie musi zapewniać żadnej przewagi. Jego potencjał ujawnia się przede wszystkim tam, gdzie zmienność zadań utrudnia zastosowanie klasycznej automatyzacji.
Warto również uwzględnić sposób uczenia robota. Jeżeli nową operację można przygotować na podstawie demonstracji, a następnie zweryfikować w symulacji i na rzeczywistym stanowisku, czas wdrożenia kolejnego zadania może się skrócić. Nie zwalnia to jednak z walidacji procesu, sprawdzenia powtarzalności i potwierdzenia bezpieczeństwa.
Nowy etap automatyzacji, ale nie koniec klasycznej robotyki
Humanoidy nie zastąpią szybko wszystkich robotów przemysłowych ani operatorów obrabiarek. Ich rozwój może jednak wypełnić lukę między pracą człowieka a automatyką zaprojektowaną do wykonywania jednej, ściśle określonej operacji.
Przykłady AEON w projektach Schaefflera i BMW pokazują, że technologia wchodzi w etap testów i stopniowych wdrożeń w rzeczywistych zakładach. Z kolei działania ENGEL i GROB wskazują na drugi wymiar tego zjawiska: rozwój humanoidów tworzy nowe wyzwania dla producentów komponentów, form, oprzyrządowania i systemów montażowych.
Dla narzędziowni najważniejsze może okazać się nie samo pojawienie się robota o ludzkiej sylwetce, lecz zmiana sposobu myślenia o elastyczności produkcji. W przyszłości część zadań pomocniczych może być realizowana przez systemy, które nie wymagają budowania osobnego stanowiska dla każdej operacji. Warunkiem będzie jednak osiągnięcie odpowiedniej niezawodności, bezpieczeństwa i opłacalności.
To właśnie te parametry, a nie efektowność demonstracji, zdecydują o tym, czy humanoid stanie się rzeczywistym narzędziem pracy w nowoczesnej narzędziowni.